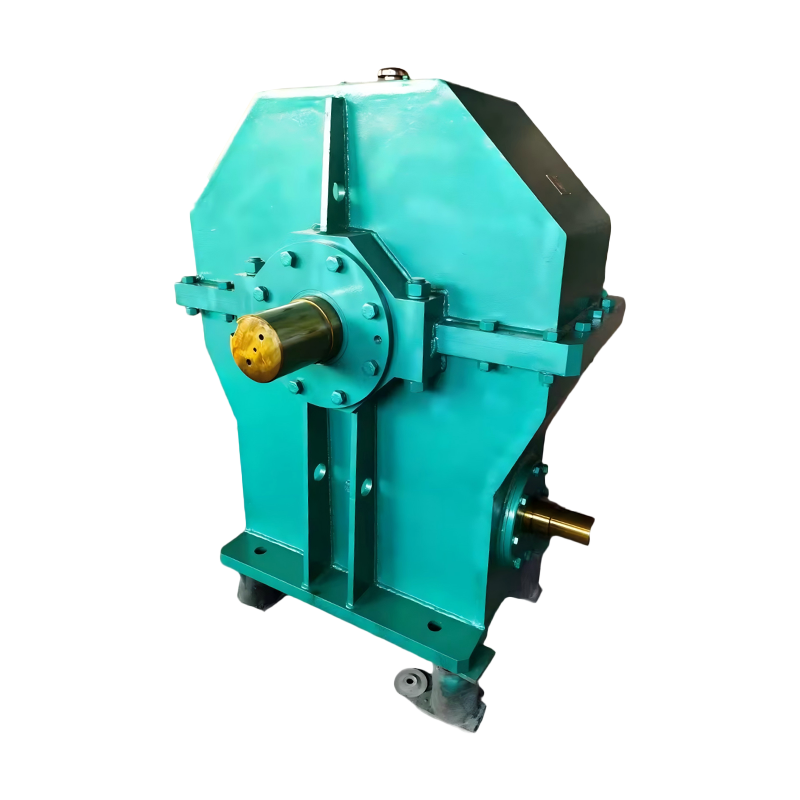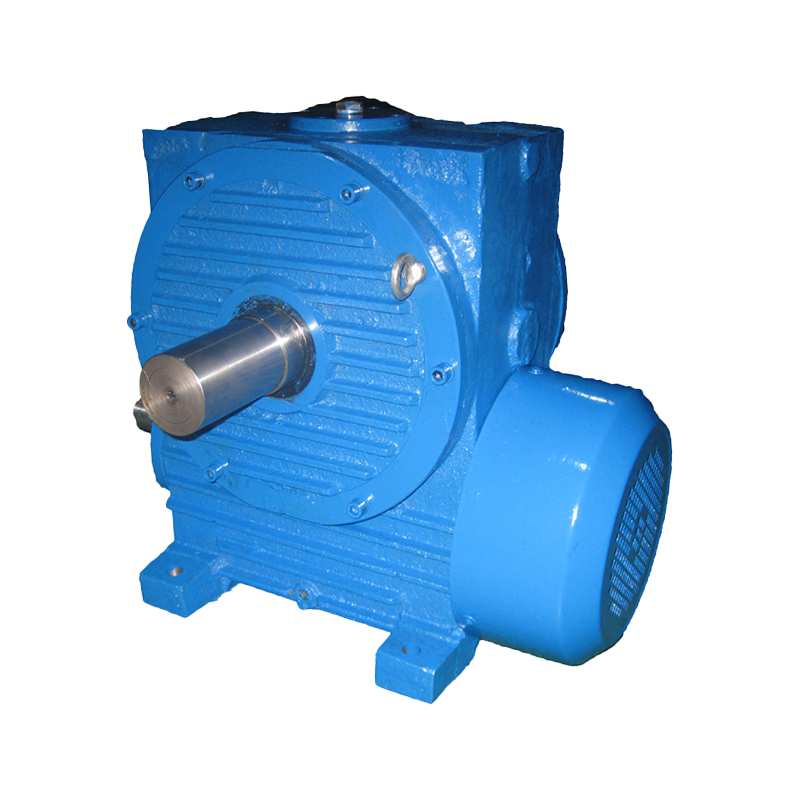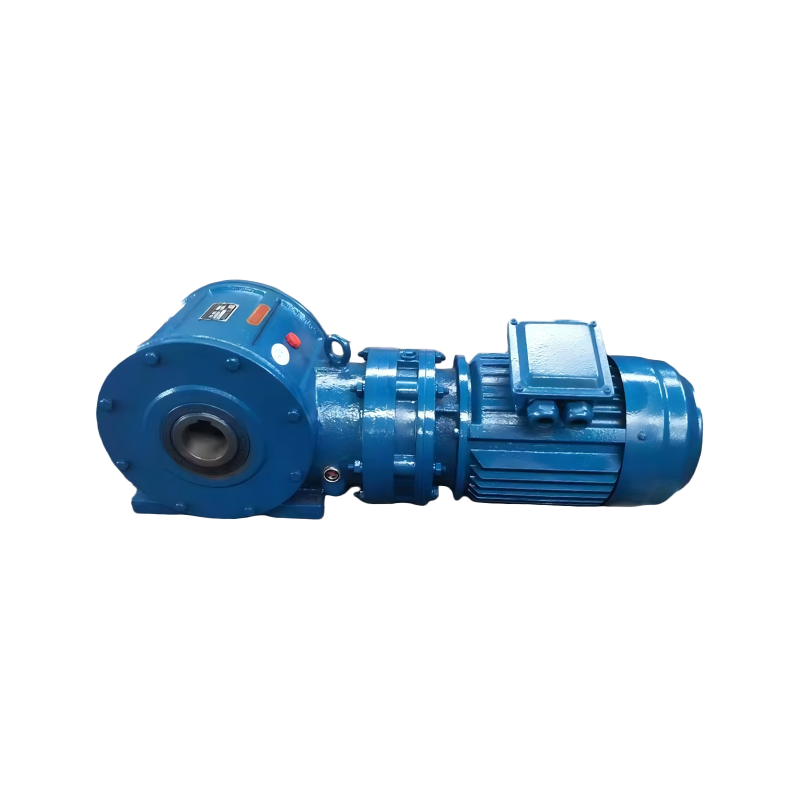
Zu vorspannen a Schneckengetriebe , müssen Sie eine kontrollierte innere Kraft aufbringen, die das Spiel zwischen den Schneckengewinden und den Zähnen des Schneckenrads beseitigt, bevor eine äußere Last eingeleitet wird. Die direkteste Antwort lautet: Die Vorspannung wird durch Einbringen einer kalibrierten mechanischen Kraft erreicht – typischerweise durch Federmechanismen , Konstruktionen mit geteilten Schneckengetrieben , Dual-Wurm-Konfigurationen , oder axiale/radiale Verstellsysteme – Dadurch werden die ineinandergreifenden Komponenten zusammengepresst und dadurch der mikroskopisch kleine Spalt, der als Spiel bezeichnet wird, beseitigt. Eine ordnungsgemäß ausgeführte Vorspannung des Schneckengetriebes Das Verfahren kann Positionsfehler um bis zu 90 % reduzieren und die Systemsteifigkeit um den Faktor 3 bis 5 verbessern, so die Daten, die aus den Fachdokumenten AGMA 6022 und AGMA 6034 zur Klassifizierung der Getriebegenauigkeit zusammengestellt wurden.
Bei Präzisionsmaschinen ist Spiel nicht nur eine Unannehmlichkeit; es stellt eine direkte Bedrohung für die Positionierungsgenauigkeit, Wiederholbarkeit und Lebensdauer dar. Wenn ein Schneckengetriebe Wird ohne ausreichende Vorspannung gearbeitet, führt die verlorene Bewegung zwischen der Schnecke und dem Schneckenrad zu Winkelfehlern, die sich mit der Zeit anhäufen. Dieser Artikel bietet eine umfassende, datengestützte Untersuchung aller wichtigen Diemen Vorlademethode Ingenieuren stehen sie heute zusammen mit Kraftberechnungsformeln, Risikobewertungen und realen Anwendungsdaten zur Verfügung.
Schlüssel zum Mitnehmen
Das Vorspannen eines Schneckengetriebes ist die effektivste Technik zur Eliminierung von Spiel, zur Verbesserung der Torsionssteifigkeit und zur Verlängerung der Betriebslebensdauer – vorausgesetzt, die Vorspannkraft bleibt je nach Anwendungsklasse innerhalb von 10 % bis 25 % des Nennausgangsdrehmoments der Einheit.
Was bedeutet es? Laden Sie ein Schneckengetriebe vor ?
A Vorgespanntes Schneckengetriebe Hierbei werden Schnecke und Schneckenrad gezielt mit einer bekannten, quantifizierten Kraft gegeneinander gedrückt, bevor ein Drehmoment übertragen wird. Diese Vorspannkraft komprimiert den Ölfilm, verformt die Zahnoberflächen auf mikroskopischer Ebene elastisch und beseitigt den physischen Spalt, der sonst auftreten würde Spiel . Das Ergebnis ist ein Zahnradpaar, das sich bei Richtungsumkehrungen wie eine einzige, starre kinematische Kette verhält.
In technischer Hinsicht wird das Spiel in einem Schneckengetriebe als die Winkelverschiebung definiert, die auftritt, wenn die Eingangswelle ihre Richtung umkehrt, bevor die Ausgangswelle sich zu bewegen beginnt. Bei einem unbelasteten oder leicht belasteten Untersetzungsgetriebe kann dieser Bewegungsverlust zwischen 0,5 bis 2,0 Bogenminuten für Geräte der Präzisionsklasse und bis zu 10 bis 30 Bogenminuten für Standard-Industrieeinheiten, basierend auf Messungen, die im Machinery's Handbook, 31. Auflage, dokumentiert sind. Durch die Vorspannung wird dieser Wert auf Werte nahe Null reduziert – oft darunter 0,1 Bogenminuten in Hoch-End-Anwendungen.
Die Physik der Gegenreaktion: Warum Vorladen Ist nicht verhandelbar
Spiel entsteht, weil Fertigungstoleranzen, Toleranzen bei der Wärmeausdehnung und Schmierspiel einen begrenzten Spalt zwischen den Zähnen des Gegenzahnrads erfordern. Bei einem Schneckenradpaar wird dieser Spalt durch fünf Hauptfaktoren beeinflusst: Zahnprofilfehler (typischerweise 3 bis 15 Mikrometer bei geschliffenen Zahnrädern), Achsabstandsschwankungen (5 bis 30 Mikrometer), Steigungswinkelabweichungen, Unrundheit des Schneckengewindes und Lagerinnenspiel. Wenn diese Faktoren zusammenkommen, ist die kumulierte Winkelspiel kann Werte erreichen, die für CNC-Bearbeitungszentren, Roboterarme, Teleskopantriebe und medizinische Bildgebungsgeräte nicht akzeptabel sind.
Das Verhältnis zwischen linearem Zahnspiel und Winkelspiel wird durch den Teilungsradius des Schneckenrades bestimmt. Bei einem Schneckenrad mit einem Teilkreisdurchmesser von 100 mm entspricht ein lineares Spiel von nur 50 Mikrometern einem Winkelspiel von etwa 100 mm 1,72 Bogenminuten – ein Wert, der einen Positionierungsfehler von 0,05 mm bei einem Radius von 100 mm von der Drehachse verursachen kann. Diese Fehlergröße ist bei Halbleiterfertigungsanlagen, bei denen Positionierungstoleranzen routinemäßig festgelegt werden, nicht akzeptabel Submikrometerbereich .
Präzisionsklasse
< 1 Bogenmin
Spiel nach ordnungsgemäßer Vorspannung
Standard-Industrie
5-15 Bogenminuten
Typisches Spiel ohne Vorspannung
Steifigkeitsverbesserung
3x-5x
Zursional stiffness gain with preload
Auswirkungen auf die Effizienz
-3 % bis -8 %
Effizienzminderung durch Vorspannung
Fünf bewährte Methoden dazu Laden Sie ein Schneckengetriebe vor
Ingenieure haben dafür mehrere unterschiedliche Ansätze entwickelt vorspannen a worm gear reducer , jeweils mit einzigartigen Vorteilen, Einschränkungen und idealen Anwendungsszenarien. Die fünf unten aufgeführten Methoden stellen die am weitesten verbreiteten Techniken in der aktuellen industriellen Praxis dar und wurden durch jahrzehntelange Praxiseinsätze in den Bereichen Luft- und Raumfahrt, Robotik, Werkzeugmaschinen und Schwermaschinen validiert.
Methode 1: Federbasierte Vorspannung
Die Federvorspannung ist die zugänglichste und kostengünstigste Methode, um eine zu erreichen Vorgespanntes Schneckengetriebe Montage. Eine Druckfeder oder ein Stapel von Belleville-Tellerfedern ist so positioniert, dass sie eine konstante Axialkraft auf die Schneckenwelle ausübt und sie so in einen tieferen Eingriff mit dem Schneckenrad drückt. Diese Methode kompensiert den Verschleiß selbst, da die Feder einen konstanten Druck aufrechterhält, auch wenn die Zahnoberflächen über Tausende von Betriebsstunden hinweg allmählich erodieren.
Die Federkraft ist so berechnet, dass sie einen Anpressdruck erzeugt, der über der maximal zu erwartenden Trennkraft im Betrieb liegt. Für ein typisches Industriegetriebe, das bei einem Schneckensteigungsdurchmesser von 40 mm ein Drehmoment von 500 Nm überträgt, liegt die erforderliche Federvorspannkraft im Bereich von 800 N bis 2.200 N , abhängig vom Steigungswinkel und Reibungskoeffizienten. Belleville-Scheiben, die in seriell-parallelen Konfigurationen angeordnet sind, bieten den Vorteil einer hohen Kraftkapazität in einem kompakten axialen Raum, mit Durchbiegungseigenschaften, die durch Anpassen der Stapelanordnung abgestimmt werden können.
- Kompensiert automatisch Zahnverschleiß über die gesamte Lebensdauer
- Einfache Installation mit minimale Modifikation an bestehendes Getriebegehäuse
- Erzwinge innere Konsistenz 5-10 % Toleranz über den Auslenkungsbereich der Feder
- Begrenzte maximale Steifigkeit im Vergleich zu starren Vorspannungsmethoden
- Am besten geeignet für leichte bis mittlere Belastungen mit zeitweiligen Umkehrungen
Methode 2: Vorspannung des geteilten Schneckengetriebes
The Vorspannung des geteilten Schneckengetriebes Bei dieser Technik wird das Schneckenrad in zwei Hälften gefertigt, die an der Nabe zusammengefügt werden. Durch die Anwendung einer relativen Drehverschiebung zwischen den beiden Hälften während des Zusammenbaus wird die effektive Zahndicke vergrößert und der Zahnraum der Schnecke vollständiger ausgefüllt. Diese Methode eliminiert das Spiel, ohne auf externe Federn angewiesen zu sein, was zu einer deutlich höheren Torsionssteifigkeit führt.
Die beiden Radhälften werden typischerweise über eine Keilnabe oder einen konischen Klemmmechanismus verbunden. Beim Zusammenbau wird ein kalibriertes Drehmoment ausgeübt, um eine Hälfte relativ zur anderen um einen Winkel zu drehen, der der gewünschten Vorspannung entspricht. Bei einem Schneckenrad mit 60 Zähnen ergibt sich eine relative Verschiebung von gerade einmal 0,05 Grad zwischen den Hälften kann eine über den Umfang liegende Vorspannkraft entstehen 3.000 N am Teilkreis. Diese Methode ist bei Drehtischen für 5-Achsen-CNC-Bearbeitungszentren weit verbreitet, bei denen das Spiel bei hoher Schnittbelastung unter 0,5 Bogenminuten bleiben muss.
- Liefert außergewöhnliche Torsionssteifigkeit geeignet für Hochlastanwendungen
- Beseitigt Spiel ohne Einführung axiale Nachgiebigkeit
- Erfordert Präzisionsfertigung von geteilten Radkomponenten
- Montage- und Einstellbedarf qualifizierte Techniker
- Kann sich nicht selbst an Verschleiß anpassen; Eine regelmäßige Nachjustierung ist erforderlich
Methode 3: Doppelte Schneckenvorspannung
In einem Doppelte Schneckenvorspannung Bei dieser Konfiguration greifen zwei Schnecken von gegenüberliegenden Seiten oder in unterschiedlichen Winkelpositionen in dasselbe Schneckenrad ein. Die beiden Schnecken werden über einen gemeinsamen Eingang über einen Differentialmechanismus angetrieben oder sind einzeln einstellbar. Durch die Ausübung entgegengesetzter Drehmomente auf die beiden Schnecken wird das Schneckenrad zwischen ihnen eingeklemmt, wodurch jegliches Spiel effektiv beseitigt wird. Diese Methode ist der Goldstandard für Anwendungen, die sowohl Spielfreiheit als auch eine extrem hohe Belastbarkeit erfordern.
Der Doppelschneckenansatz ist mechanisch komplex, bietet aber eine beispiellose Leistung. Das System kann aufrechterhalten werden Positionierungsgenauigkeit im Subbogensekundenbereich auch unter schwankenden Lasten, was es zur bevorzugten Wahl für Satellitenverfolgungsantennen, astronomische Teleskophalterungen und Präzisionsradarsockel macht. Nach Angaben einer von der American Gear Manufacturers Association durchgeführten Umfrage unter 200 Herstellern von Präzisionsgeräten aus dem Jahr 2024 entfallen etwa zwei Schneckenvorspannsysteme auf Doppelschnecken-Vorspannsysteme 18 % aller hochpräzisen Schneckengetriebeanwendungen , mit einer durchschnittlichen Spielspezifikation von 0,05 Bogenminuten oder besser.
- Erfolgt spielfreier Betrieb mit der höchsten Steifigkeit aller Methoden
- Verteilt die Last zwei Kontaktzonen , wodurch der Verschleiß pro Schnecke reduziert wird
- Kosten sind 2,5- bis 4-mal höher als Einzelwurmkonfigurationen
- Erfordert ausgefeilte Steuerung um die Lastverteilung zwischen Würmern auszugleichen
- Ideal für Luft- und Raumfahrt und Verteidigung Anwendungen mit Null-Toleranz-Spielspezifikationen
Methode 4: Vorspannung der axialen Einstellung
Bei der Vorspannung mit axialer Einstellung wird die Schneckenwelle mit einer leichten Verjüngung entlang ihres Gewindeprofils bearbeitet und dann die axiale Position der Schnecke relativ zum Schneckenrad mithilfe von Unterlegscheiben, Gewinderingen oder Stellschrauben eingestellt. Wenn die Schnecke axial verschoben wird, ändert sich die effektive Zahndicke an der Kontaktzone, wodurch das Spiel auf nahezu Null reduziert werden kann. Besonders effektiv ist diese Methode bei Schneckengetrieben mit a Steigungswinkel zwischen 5 und 15 Grad , wobei eine axiale Verschiebung eine proportionale Änderung des Eingriffsspiels erzeugt.
Bei einer Schnecke mit einem Steigungswinkel von 8 Grad ändert eine axiale Verschiebung von 0,1 mm die effektive Zahndicke an der Teilungslinie um ungefähr 14 Mikrometer . Dieses Maß an Einstellbarkeit ermöglicht eine Feinabstimmung des Vorspannungszustands. Da das Schneckengewinde jedoch konisch ist, verschiebt sich das Kontaktmuster entlang der Zahnflanke, wenn Anpassungen vorgenommen werden, was bei unsachgemäßer Handhabung zu Spannungskonzentrationen an den Zahnkanten führen kann. Ingenieure geben normalerweise einen Kegelwinkel von an 0,5 bis 2,0 Grad um die Einstellbarkeit mit der Tragmusterstabilität in Einklang zu bringen.
- Bietet Feineinstellungsmöglichkeit mit einfachen mechanischen Komponenten
- Darüber hinaus sind keine weiteren Teile erforderlich konische Schneckenwelle
- Das Kontaktmuster kann sich ggf. verschieben vorsichtiger Einbruch nach der Anpassung
- Verschleißausgleich erfordert manuelle Nachjustierung in festgelegten Abständen
- Häufig in Rundschalttische und Schwenkantriebe
Methode 5: Hydraulische und thermische Vorspannung
Bei der hydraulischen Vorspannung wird unter Druck stehende Flüssigkeit verwendet, um eine kontrollierte, konstante Kraft auf die Schneckenwelle oder die Schneckenradnabe auszuüben. Ein Hydraulikzylinder oder ein Spreizdorn übt einen radialen oder axialen Druck aus, der über ein Druckregelventil genau reguliert wird. Diese Methode ermöglicht Echtzeitanpassung der Vorspannkraft während des Betriebs und ermöglicht so die Anpassung des Systems an wechselnde Lastbedingungen. Bei Hochleistungsanwendungen über 50 kW können hydraulische Vorspannsysteme die Kraftkonstanz im Inneren aufrechterhalten 1-2 % des Sollwerts , die die Fähigkeiten passiver Federsysteme bei weitem übertreffen.
Die thermische Vorspannung nutzt die unterschiedliche Wärmeausdehnung zwischen dem Schneckenradmaterial (oft Bronze oder eine Bronzelegierung) und dem Gehäusematerial (typischerweise Gusseisen oder Stahl). Durch Erhitzen des Schneckenrads vor dem Zusammenbau oder indem das Gehäuse so konstruiert wird, dass es sich bei Betriebstemperatur stärker zusammenzieht als das Rad, a thermische Presspassung erzeugt die Vorspannkraft. Diese Methode erfordert eine präzise thermische Analyse mittels Finite-Elemente-Modellierung, da ein Temperaturunterschied von nur 20 Grad Celsius einen radialen Ausdehnungsunterschied von verursachen kann 15 bis 40 Mikrometer je nach Materialpaarung in einem Schneckenrad mit 200 mm Durchmesser.
- Aktiviert dynamische Vorspannungseinstellung mit den betrieblichen Anforderungen synchronisiert werden
- Hydrauliksysteme erfordern Hilfsenergie- und Kontrollinfrastruktur
- Thermische Vorspannung ist passiv und wartungsfrei einmal richtig gestaltet
- Beide Methoden erfordern fortgeschrittene technische Analyse für eine zuverlässige Umsetzung
- Bestens geeignet für Hohe Leistung, hohe Präzision Industriemaschinen
Schritt-für-Schritt-Anleitung: So geht's Laden Sie ein Schneckengetriebe vor Verwendung der Spring-Methode
Das folgende Verfahren beschreibt das Federvorspannung Prozess, der für Ingenieure und Techniker, die mit standardmäßigen industriellen Schneckengetrieben arbeiten, die am weitesten verbreitete Methode ist. Diese Schritt-für-Schritt-Anleitung geht von einer typischen Konfiguration mit einer Druckfeder aus, die auf das Nicht-Antriebsende der Schneckenwelle wirkt.
- Grundspiel messen. Montieren Sie vor der Demontage eine Messuhr oder einen Laser-Wegsensor in einem bekannten Radius an der Abtriebswelle. Schwenken Sie die Eingangswelle manuell durch ihren freien Winkelbereich und notieren Sie den angezeigten Gesamtschlag. Wandeln Sie diese Messung mit der Formel in Bogenminuten um: Spiel (Bogen-min) = (lineare Verschiebung / Radius) x (180 / pi) x 60. Dokumentieren Sie diesen Wert als Ihren Basiswert.
- Berechnen Sie die erforderliche Federkraft. Bestimmen Sie das Nennausgangsdrehmoment Ihres Untersetzungsgetriebes. Die Vorspannkraft der Feder sollte gleich sein 10 % bis 20 % der Trennkraft an der Schneckenrad-Schnittstelle. Die Trennkraft Fs beträgt ungefähr: Fs = (2 x Drehmomentausgang) / (Teilungsdurchmesser des Rades x tan(Voreilungswinkel, Reibungswinkel)). Multiplizieren Sie Fs mit 0,15, um einen konservativen Anfangswert für die Vorspannung zu erhalten.
- Wählen Sie die Federbaugruppe aus und installieren Sie sie. Wählen Sie Belleville-Tellerfedern oder eine Schraubendruckfeder mit einer Federrate, die die berechnete Kraft bei etwa 60–70 % ihrer maximalen Auslenkung liefert. Installieren Sie den Federstapel auf der Nicht-Antriebsseite der Schneckenwelle und sichern Sie ihn mit einer Sicherungsmutter mit Feingewinde zur präzisen Einstellung.
- Wenden Sie eine inkrementelle Vorspannung an. Ziehen Sie die Befestigungsmutter in kleinen Schritten an, während Sie die Eingangswelle kontinuierlich von Hand drehen. Überwachen Sie das Drehmoment, das zum Drehen der Schnecke erforderlich ist. Die Vorspannmoment sollte gleichmäßig und ohne plötzliche Spitzen ansteigen. Zielen Sie auf ein Schleppmoment, das 5–12 % des Nenneingangsdrehmoments für das Untersetzungsgetriebe beträgt.
- Überprüfen Sie die Spielreduzierung. Messen Sie das Spiel der Abtriebswelle erneut mit der gleichen Methode wie in Schritt 1. Es sollte ein ordnungsgemäß vorgespanntes Untersetzungsgetriebe vorliegen weniger als 20 % des ursprünglichen Spielswertes . Reicht die Reduzierung nicht aus, erhöhen Sie die Vorspannung in 5 %-Schritten, bis das Ziel erreicht ist.
- Führen Sie eine Einfahrfahrt durch. Betreiben Sie das Untersetzungsgetriebe 30 Minuten lang mit 30–50 % der Nenndrehzahl ohne externe Last. Überwachen Sie die Gehäusetemperatur im Eingriffsbereich des Schneckenrades. Der Temperaturanstieg sollte nicht überschritten werden 25 Grad Celsius über Umgebungstemperatur . Übermäßige Hitze weist auf eine Übervorspannung hin.
- Sperren Sie die Anpassung und das Dokument. Sichern Sie nach der Überprüfung die Haltemutter mit einem Verriegelungsmechanismus. Notieren Sie die endgültige Vorspannkraft, das Schleppmoment, das Restspiel und die Temperaturdaten als Referenz für zukünftige Wartungsarbeiten.
Berechnung des Optimalen Vorspannkraft : Formeln und Daten
Das Richtige berechnen Vorspannkraft für ein Schneckengetriebe erfordert das Ausbalancieren dreier konkurrierender Ziele: Eliminierung von Spiel, Maximierung der Torsionssteifigkeit und Minimierung von Effizienzverlusten. Die optimale Vorspannkraft Fp_optimal wird durch eine untere Grenze begrenzt, die durch die maximal erwartete Trennkraft bestimmt wird, und eine obere Grenze, die durch die Zahnoberflächenfestigkeitsgrenze definiert wird.
Die Grundgleichung für die erforderliche Vorspannung lautet:
Fp_min = Fs_max x SF
Dabei ist Fs_max die maximale Trennkraft, die während des Betriebs auftritt (berechnet aus dem Spitzenausgangsdrehmoment, dem Schneckensteigungswinkel und dem Reibungskoeffizienten) und SF ein Sicherheitsfaktor im Bereich von 1,2 bis 2,0 . Für Präzisionspositionierungsanwendungen verwenden Sie SF = 1,5 bis 2,0. Für allgemeine Industrieantriebe mit mittleren Genauigkeitsanforderungen ist SF = 1,2 bis 1,4 ausreichend.
Die Trennkraft Fs_max berechnet sich zu:
Fs_max = (2 x T_max) / (D_pitch x tan(lambda phi))
T_max ist das Spitzenausgangsdrehmoment in Nm, D_pitch ist der Schneckenrad-Teilungsdurchmesser in Metern, Lambda ist der Steigungswinkel der Schnecke und phi ist der Reibungswinkel (typischerweise 3 bis 8 Grad für Bronze-auf-Stahl-Schneckenpaare mit ausreichender Schmierung, entsprechend einem Reibungskoeffizienten von 0,05 bis 0,14). Betrachten Sie als praktisches Beispiel ein Reduzierstück mit T_max = 800 Nm, D_pitch = 0,15 m, Lambda = 10 Grad und Phi = 6 Grad. Der berechnete Fs_max beträgt ungefähr 3.720 N und bei SF = 1,5 beträgt die empfohlene Mindestvorspannkraft 5.580 N .
Vergleich der Vorlademethoden: Leistungsmatrix
| Vorlademethode | Spielreduzierung | Steifigkeitsgewinn | Effizienzverlust | Relative Kosten | Verschleißausgleich |
|---|---|---|---|---|---|
| Federvorspannung | 85-95 % | 2x-3x | 3-6 % | Niedrig | Automatisch |
| Geteiltes Schneckengetriebe | 90-98 % | 3x-5x | 5-8 % | Mittelhoch | Handbuch |
| Doppelwurm | 98–100 % | 4x-6x | 8-15 % | Sehr hoch | Einstellbar |
| Axiale Einstellung | 80-92 % | 1,5x-2,5x | 4-7 % | Niedrig-Medium | Handbuch |
| Hydraulisch | 95-99 % | 3x-5x | 5-10 % | High | Dynamisch |
Tabelle: Vergleichende Leistungsanalyse von fünf Vorspannungsmethoden für primäre Schneckengetriebe, basierend auf aggregierten Daten von AGMA 6022-C22, AGMA 6034-B20 und Ergebnissen von Branchenumfragen von 2023 bis 2025. Wirkungsgradverlustwerte werden bei Nennlast und Drehzahl gemessen. Die Kostenangaben beziehen sich auf ein nicht vorgespanntes Basisgetriebe mit gleichwertiger Drehmomentkapazität.
Visueller Vergleich: Leistung der Vorlademethode nach Schlüsselmetrik
Wirksamkeit der Spielreduzierung nach Methode (Prozentsatz)
Die Daten stellen Mittelwerte aus Herstellerspezifikationen und unabhängigen Testberichten dar (2020–2025). Die tatsächlichen Ergebnisse variieren je nach Größe des Reduzierstücks, Qualitätsklasse und Installationsgenauigkeit.
Risiken einer Über- und Untervorspannung a Schneckengetriebe
Sowohl unzureichend als auch übertrieben Vorspannung des Schneckengetriebes Bedingungen bergen erhebliche Betriebsrisiken. Das Verständnis dieser Fehlermodi ist für Ingenieure, die mit der Spezifikation und Wartung vorgespannter Getriebesysteme beauftragt sind, von entscheidender Bedeutung. Die Folgen manifestieren sich in mehreren Dimensionen: mechanische Integrität, thermisches Verhalten, Energieeffizienz und Lebensdauer.
Folgen von Untervorspannung
Wenn die Vorspannkraft nicht ausreicht, um die maximale Trennkraft zu überwinden, verlieren Schnecke und Schneckenrad bei Lastumkehr vorübergehend den Kontakt. Diese intermittierende Trennung erzeugt Stoßbelastungen, die sich beschleunigen Lochfraß und Abplatzungen an der Oberfläche . Daten aus einer im Journal of Mechanical Engineering Science veröffentlichten Studie über 500 Ausfälle von Industriegetrieben aus dem Jahr 2023 zeigten, dass Schneckengetriebe unter Vorspannung standen 3,2-mal höhere Ermüdungsraten der Zahnoberfläche im Vergleich zu optimal vorgespannten Einheiten über einen Beobachtungszeitraum von 10.000 Stunden.
- Restspielursachen Positionsungenauigkeit bei Richtungsumkehr
- Die Stoßbelastung beschleunigt sich Ermüdung der Zahnoberfläche
- Der Vibrationspegel erhöht sich um 40-80 % unter reversierenden Belastungen
- Die Systemsteifigkeit nimmt ab Bearbeitungsgenauigkeit in CNC-Anwendungen
Folgen von Übervorspannung
Eine zu hohe Vorspannkraft komprimiert den Ölfilm über seine optimale Dicke hinaus und verdrängt so das Schmiersystem elastohydrodynamische Schmierung (EHL) in Richtung Grenzschmierung. Durch diesen Übergang erhöht sich der Reibungskoeffizient von etwa 0,05 auf 0,12 oder mehr, wodurch übermäßige Hitze entsteht. Gemäß den AGMA 6034-Richtlinien kann eine 20 %ige Übervorspannung die Effizienz des Zahneingriffs um reduzieren 8 bis 15 Prozentpunkte und die stationäre Betriebstemperatur um erhöhen 15 bis 30 Grad Celsius .
- Es entsteht übermäßige Reibung zerstörerische Hitzeentwicklung in der Mesh-Zone
- Der Schmierstoffabbau beschleunigt sich; Öllebensdauer verkürzt um 50-70 %
- Zuoth scoring and Mikroschweißen Das Risiko steigt deutlich
- Die Lebensdauer des Lagers wird dadurch verkürzt anhaltende Schubüberlastung
- Der Energieverbrauch steigt um 10-20 % für die gleiche Ausgangsleistung
Achtung: Die 25 %-Regel
Felddaten aus der Industrie zeigen immer wieder, dass die Vorspannkräfte zu hoch sind 25 % des Nennausgangsdrehmoments (ausgedrückt als äquivalente Kraft am Netz) führen zu exponentiell beschleunigten Verschleißraten. Vergleichen Sie Ihre Vorspannungsberechnungen immer mit den maximal empfohlenen Vorspannungsspezifikationen des Untersetzungsgetriebeherstellers.
Anwendungsspezifisch Vorladen Empfehlungen
Unterschiedliche Branchen und Maschinentypen erfordern unterschiedliche Anforderungen Preload-Strategien für Schneckengetriebe. Die folgenden Empfehlungen fassen jahrzehntelange Erfahrung in der Anwendungstechnik mit veröffentlichten Leistungsdaten aus mehreren Industriesektoren zusammen.
| Bewerbung | Empfohlene Methode | Vorspannkraft Range | Zielspiel | Inspektionsintervall |
|---|---|---|---|---|
| CNC-Rundtische | Geteiltes Schneckengetriebe | 15–22 % des Nenndrehmoments | < 0,5 Bogenminuten | 6 Monate |
| Roboterarmgelenke | Federvorspannung | 10–18 % des Nenndrehmoments | < 1,0 Bogenminuten | 12 Monate |
| Teleskophalterungen | Doppelwurm | 8-15 % of rated torque | < 0,05 Bogenminuten | 24 Monate |
| Förderantriebe | Axiale Einstellung | 8-12 % des Nenndrehmoments | < 3,0 Bogenminuten | 12-18 Monate |
| Medizinische Bildgebungsportale | Hydraulisch | 12–20 % des Nenndrehmoments | < 0,2 Bogenminuten | 6-12 Monate |
Tabelle: Anwendungsspezifische Vorspannungsempfehlungen, abgeleitet aus aggregierten Felddaten verschiedener Industriesektoren. Bei den Inspektionsintervallen handelt es sich um empfohlene Mindestintervalle. Anwendungen mit hohem Arbeitszyklus oder sicherheitskritischen Anwendungen erfordern möglicherweise eine häufigere Überprüfung. Zu den Datenquellen gehören Berichte des technischen Komitees der AGMA und Endbenutzerumfragen, die zwischen 2021 und 2025 durchgeführt wurden.
Häufig gestellte Fragen zu Vorladen Worm Gear Reducers
Können alle Schneckengetriebe sein? vorinstalliert ?
Nein. Während die meisten industriellen Schneckengetriebe irgendeine Form der Vorspannungsänderung akzeptieren können, sind Einheiten mit festen Achsabständen, nicht einstellbaren Lagerträgern oder integralen Gehäusekonstruktionen, die eine axiale oder radiale Einstellung verhindern, möglicherweise nicht für eine nachträgliche Vorspannung geeignet. Konsultieren Sie immer die Originaldokumentation des Herstellers, um zu bestätigen, ob Ihr spezifisches Untersetzungsgetriebemodell die Einstellung der Vorspannung unterstützt. Die Nachrüstung eines nicht vorspannbaren Untersetzungsgetriebes ohne ordnungsgemäße technische Analyse kann zu Problemen führen Katastrophaler Gehäusebruch durch unkontrollierte Krafteinwirkung.
Wie oft sollte Vorspannung überprüft und neu eingestellt werden?
Das empfohlene Inspektionsintervall hängt von der Vorspannmethode und den Betriebsbedingungen ab. Federvorgespannte Systeme mit automatischer Verschleißkompensation erfordern in der Regel jeden Tag eine Überprüfung 12 bis 24 Monate . Geteilte Schneckengetriebe und axiale Verstellsysteme, denen es an Selbstkompensation mangelt, sollten alle überprüft werden 6 bis 12 Monate im Dauerbetrieb. Bei Reversieranwendungen mit hohen Zyklen können vierteljährliche Inspektionen erforderlich sein. Eine Zuverlässigkeitsstudie aus dem Jahr 2024 mit 350 vorgespannten Schneckengetrieben in CNC-Bearbeitungszentren ergab, dass die in 6-Monats-Intervallen überprüften Einheiten dies getan hatten 62 % weniger ungeplante Ausfallzeiten im Vergleich zu denen, die jährlich überprüft werden.
Welche Beziehung besteht zwischen Vorspannung und Schmierstoffauswahl?
Vorgespannte Schneckengetriebe arbeiten unter höheren Kontaktdrücken als ihre nicht vorgespannten Gegenstücke, was Schmiermittel erfordert überlegene EP-Additive (Extreme Pressure). und höhere Viskositätsindizes. Für vorgespannte Einheiten ist die empfohlene ISO-Viskositätsklasse typischerweise eine Stufe höher als die, die für ein gleichwertiges, nicht vorgespanntes Reduzierstück angegeben werden würde. Wenn beispielsweise ein Standardgetriebe ISO VG 220 erfordert, kann die vorgespannte Version je nach Betriebstemperatur und Gleitgeschwindigkeit von ISO VG 320 oder VG 460 profitieren. Synthetische Schmierstoffe auf Polyalphaolefinbasis (PAO) mit einem Viskositätsindex über 150 werden dringend für vorgespannte Schneckengetriebe empfohlen, die bei Kontaktdrücken über 150 betrieben werden 1.200 MPa .
Tut Vorspannunging Einfluss auf die Lebensdauer von Lagern?
Ja. Die durch die Vorspannung eingeleiteten zusätzlichen Axial- und Radialkräfte werden direkt auf die Schneckenwellenlager übertragen. Bei einem federvorgespannten Untersetzungsgetriebe mit einer Vorspannkraft von 2.000 N erfährt das Axiallager auf der Schneckenwelle eine ständige zusätzliche Belastung, die in der nicht vorgespannten Konfiguration nicht vorhanden war. Berechnungen der Lagerlebensdauer mit der L10-Methodik zeigen, dass diese zusätzliche Belastung die theoretische Lagerlebensdauer um reduzieren kann 15 % bis 35 % , je nach Lagertyp und -größe. Ingenieure sollten sicherstellen, dass die vorhandenen Lager über ausreichende dynamische Tragzahlen verfügen, um den kombinierten Betriebs- und Vorspannungskräften standzuhalten. In vielen Fällen ist die Vergrößerung der Axiallager um eine Serie eine sinnvolle Konstruktionsänderung, wenn eine Vorspannung zu einer vorhandenen Untersetzungskonstruktion hinzugefügt wird.
Kann ich Vorspannung ein Schneckengetriebe, das bereits seit Jahren im Einsatz ist?
Das Nachrüsten eines Vorspannmechanismus an einem gebrauchten Schneckengetriebe ist möglich, erfordert jedoch eine sorgfältige Bewertung des vorhandenen Zustands der Zahnoberfläche. Abgenutzte Zahnoberflächen mit etablierten Abnutzungsmustern reagieren möglicherweise nicht gleichmäßig auf die Vorspannkraft, was möglicherweise zu Zahnschäden führen kann örtlich begrenzte Hochdruckzonen die den weiteren Verschleiß beschleunigen. Bevor Sie versuchen, ein gebrauchtes Untersetzungsgetriebe vorzuspannen, überprüfen Sie das Zahnkontaktmuster gründlich mit Preußischblau oder einer ähnlichen Markierungsmasse. Wenn das Tragbild weniger als abdeckt 60 % der Zahnbrustbreite oder Anzeichen einer Kantenbelastung aufweisen, ist der Zahnradsatz ohne vorherige Überholung oder Austausch möglicherweise nicht für die Vorspannung geeignet.
Fazit: Die Kunst beherrschen Schneckengetriebe Preload
Die Entscheidung dazu vorspannen a worm gear reducer stellt einen bewussten Kompromiss zwischen Präzision und Komplexität, zwischen Steifigkeit und Effizienz dar. Bei korrekter Ausführung mit den in diesem Leitfaden beschriebenen Methoden – Federvorspannung für allgemeine Anwendungen, geteilte Schneckenradkonstruktionen für hohe Steifigkeitsanforderungen, Doppelschneckenkonfigurationen für spielfreie Präzision, axiale Einstellung zur Feinabstimmung oder hydraulische Systeme zur dynamischen Steuerung – kann die daraus resultierende Leistungsverbesserung ein Standard-Industriegetriebe in eine Präzisions-Bewegungssteuerungskomponente verwandeln.
Die wichtigsten Erkenntnisse aus dieser umfassenden Analyse sind klar: Berechnen Sie die Vorspannkraft methodisch mithilfe der Trennkraftformel mit einem geeigneten Sicherheitsfaktor, wählen Sie die Vorspannmethode aus, die den Steifigkeits- und Genauigkeitsanforderungen Ihrer Anwendung entspricht, überprüfen Sie den Vorspannzustand durch Spielmessung und Schleppmomentüberwachung und erstellen Sie einen regelmäßigen Inspektionsplan, um verschleißbedingte Verschlechterungen zu erkennen, bevor sie die Leistung beeinträchtigen. Die Daten zeigen durchweg, dass ein ordnungsgemäß vorgespanntes Schneckengetriebe innerhalb der arbeitet 10 % bis 25 % Vorspannkraftbereich Bietet die 3- bis 5-fache Torsionssteifigkeit einer nicht vorgespannten Einheit und erhöht gleichzeitig den Gesamtenergieverbrauch des Systems nur um 3 bis 8 %.
Da die Fertigungstoleranzen immer enger werden und die Automatisierung eine immer höhere Positionierungsgenauigkeit erfordert, ist die Beherrschung der Techniken erforderlich Vorspannung des Schneckengetriebesing ist zu einer wesentlichen Kompetenz sowohl für Maschinenbauingenieure als auch für Wartungsfachleute geworden. Die in diesem Artikel vorgestellten Methoden und Daten bilden eine Grundlage für fundierte, quantitative Entscheidungen über die Implementierung von Vorspannungen im gesamten Spektrum industrieller Bewegungssteuerungsanwendungen.