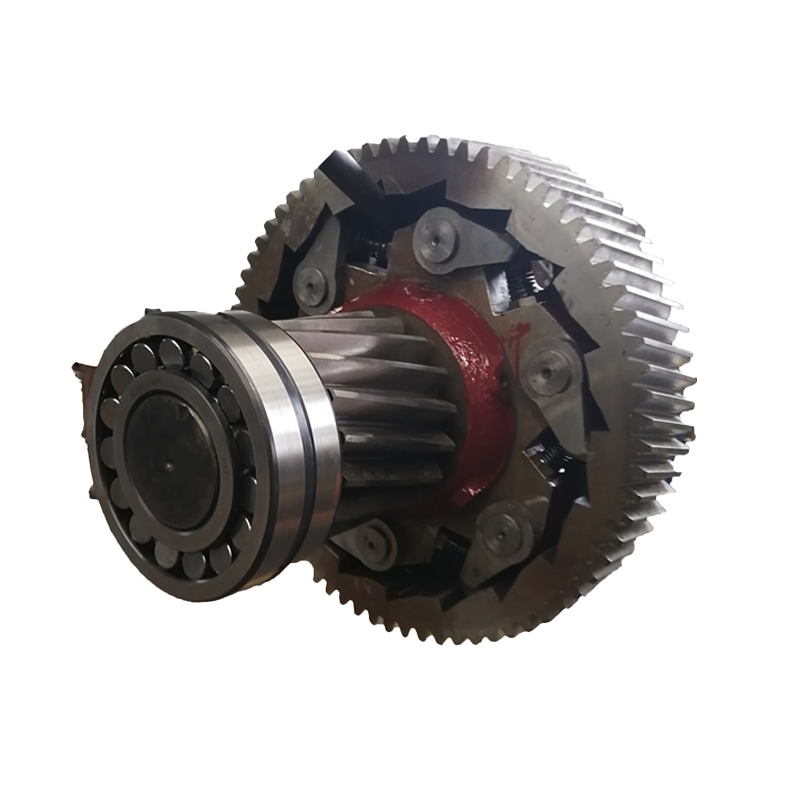
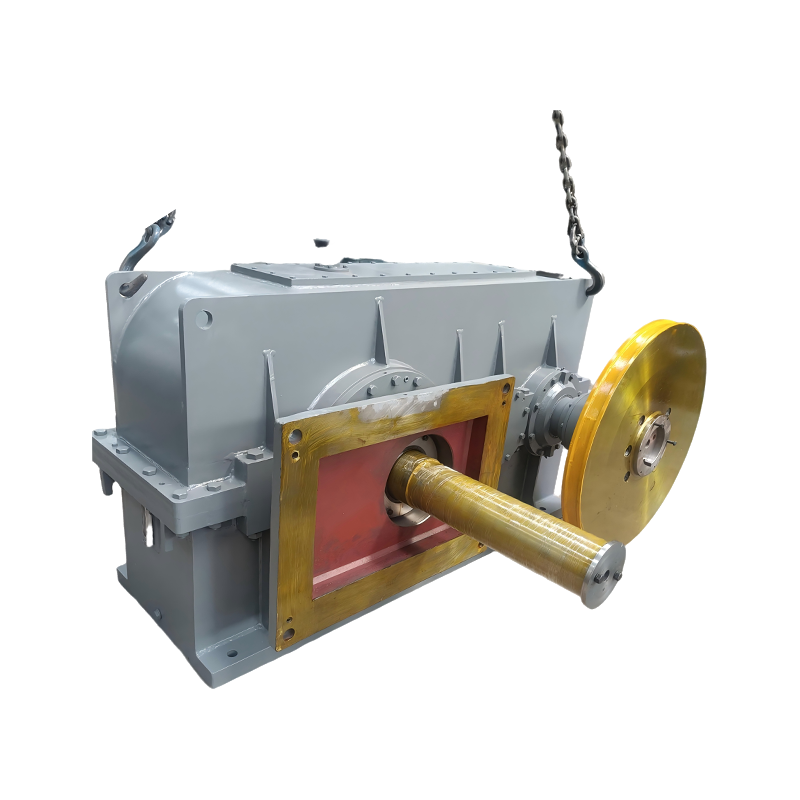
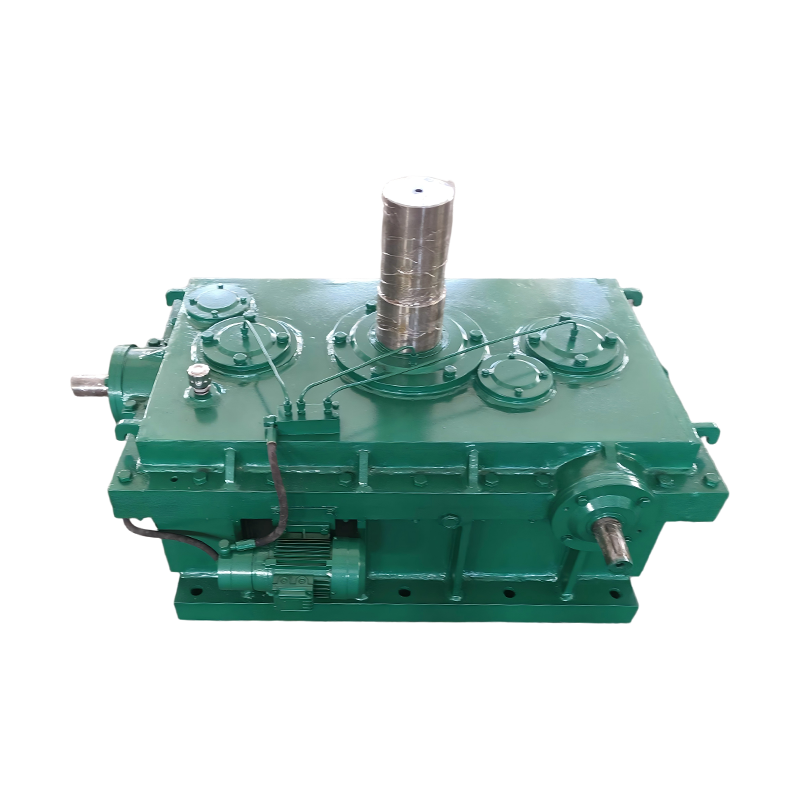
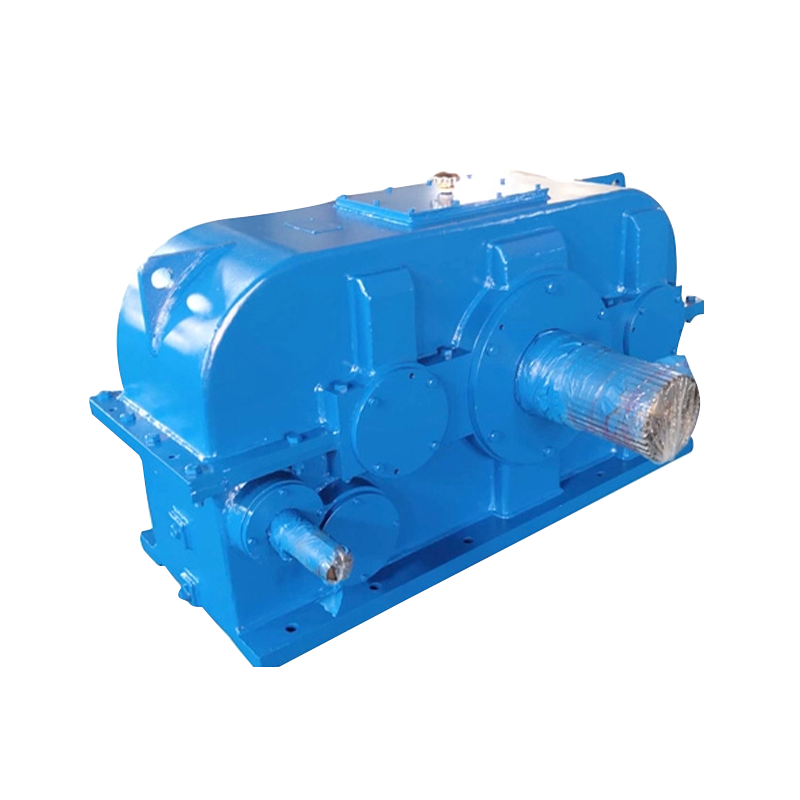
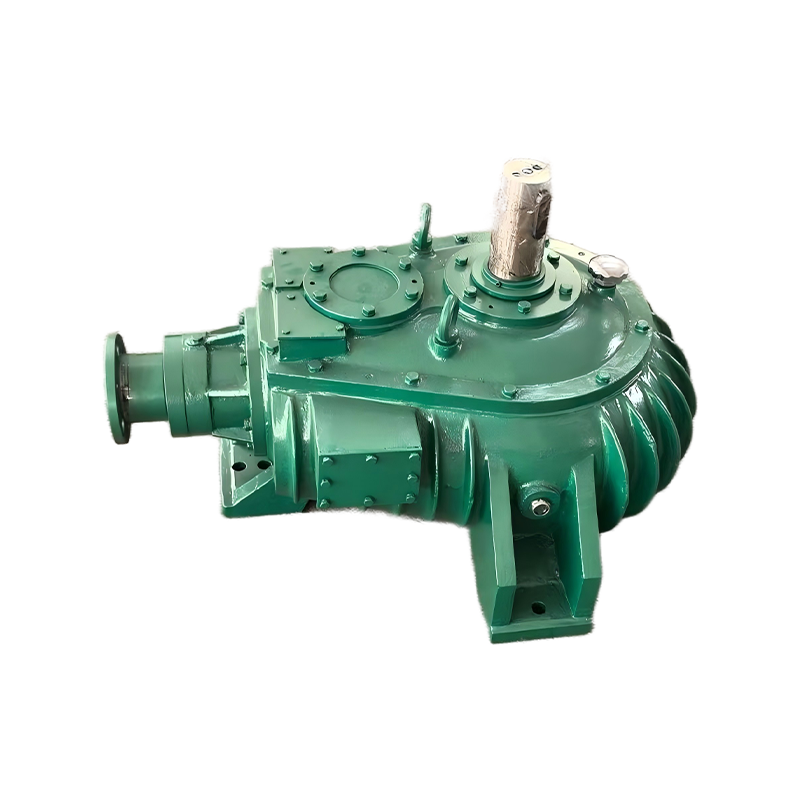
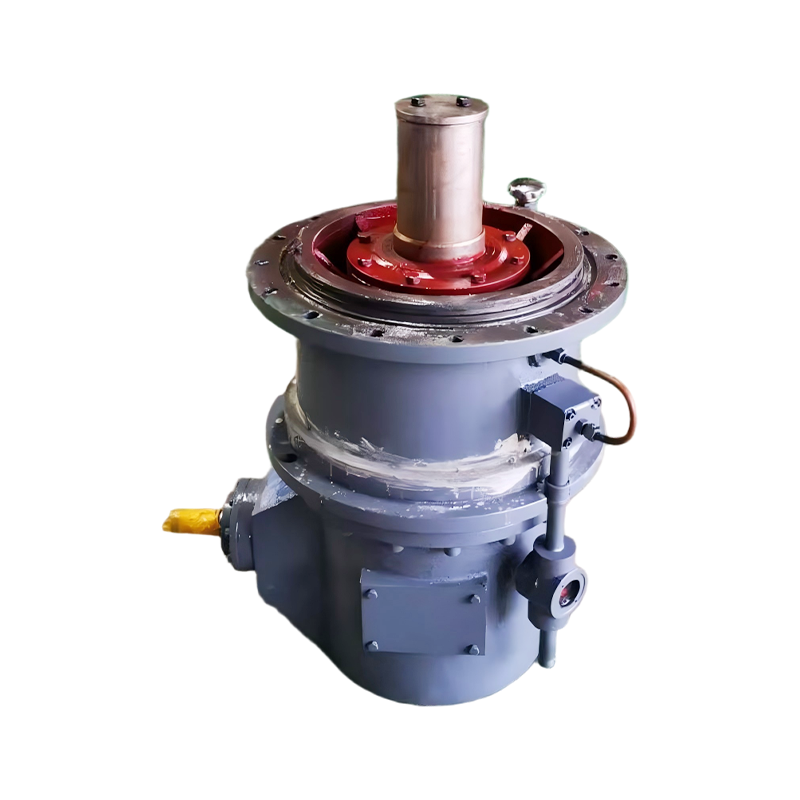
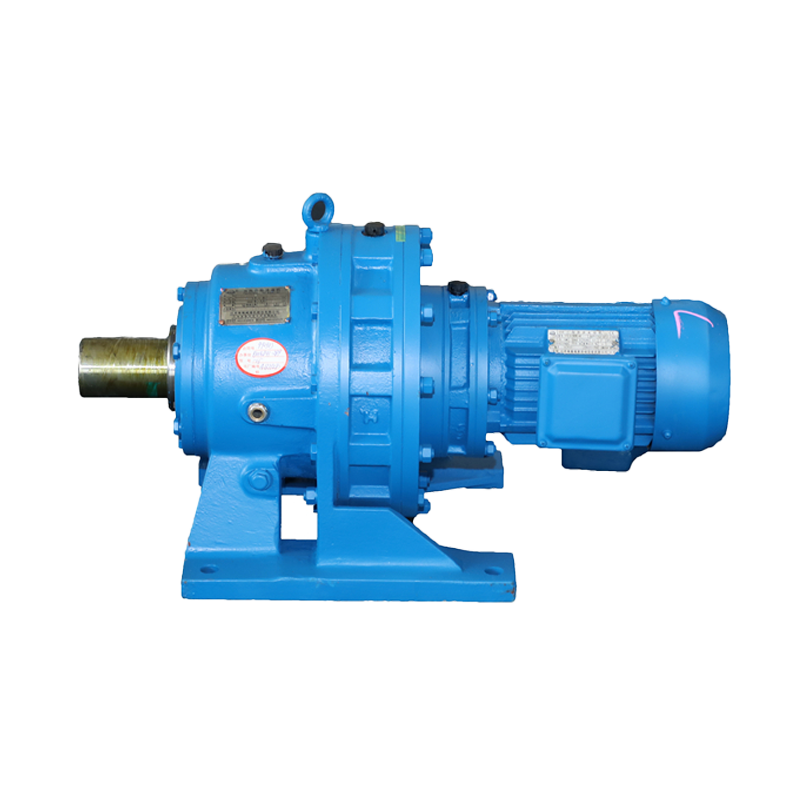
As a China Andere Geschwindigkeitsreduzierer Manufacturer and Custom Andere Geschwindigkeitsreduzierer Supplier, Taixing Reducer Co., Ltd. was founded in 1984 and is a specialized manufacturer dedicated to the research, development, and production of industrial gear reducers. The company covers an area of 300,000 m², with fixed assets of RMB 380 million and more than 2,000 employees, including 186 engineering and technical professionals. With decades of manufacturing experience, Taixing has developed strong capabilities in reducer design, production, and application integration, providing reliable transmission solutions for a wide range of industrial sectors.
Fortschrittliche Fertigung
Taixing investiert kontinuierlich in fortschrittliche Produktionsanlagen und -technologien. Das Unternehmen hat hochpräzise Maschinen aus Deutschland, Russland und den Vereinigten Staaten eingeführt, darunter große Zahnradschleifmaschinen, Wälzfräsmaschinen, Vertikaldrehmaschinen und CNC-Bearbeitungszentren. Um der wachsenden Nachfrage nach großen Untersetzungsgetrieben gerecht zu werden, hat das Unternehmen auch Geräte wie 3-Meter-Zahnradschleifmaschinen, 3,2-Meter-Wälzfräsmaschinen und große Bohr- und Fräszentren installiert, um eine hohe Präzision und stabile Produktleistung zu gewährleisten.
Produktstärke
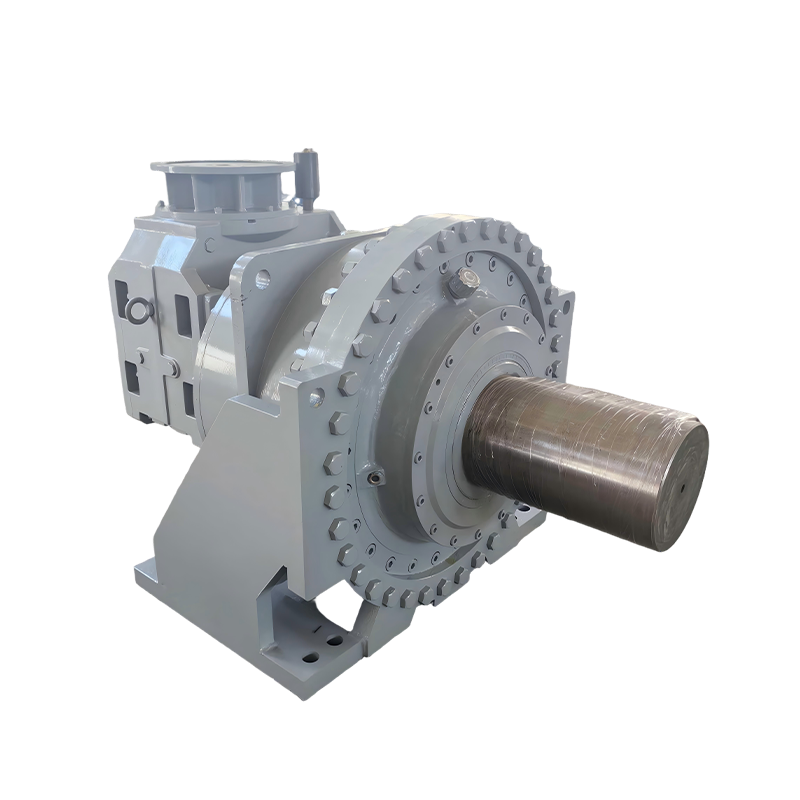
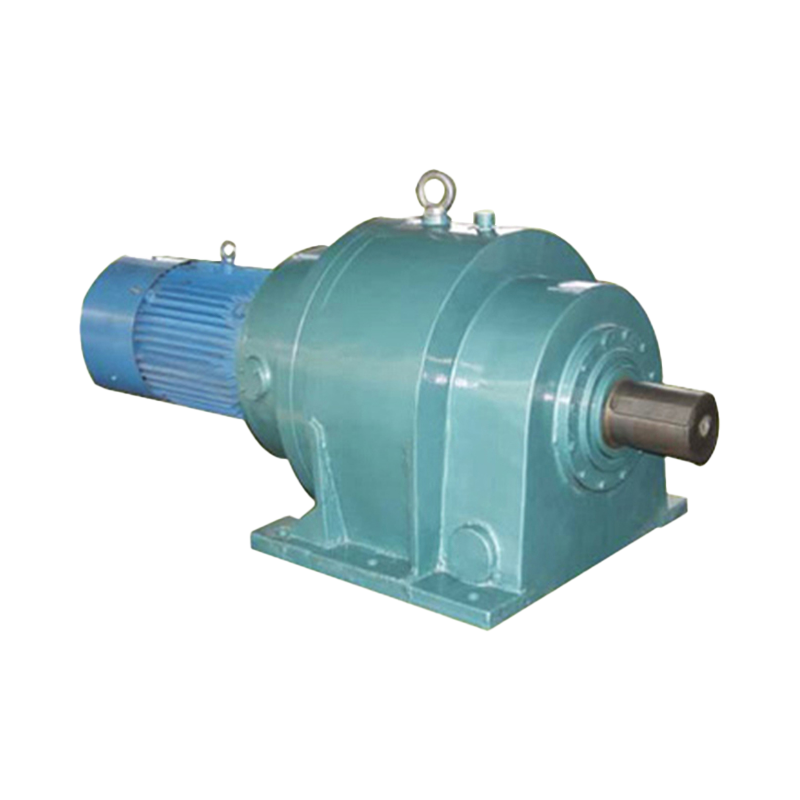
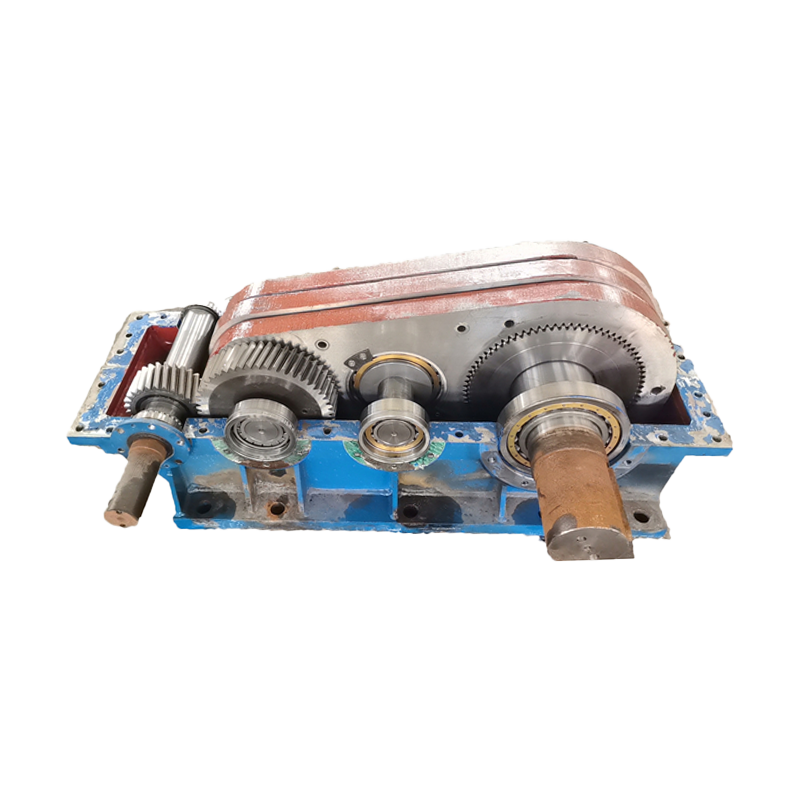
Als spezialisierter Hersteller von Reduzierstücken bietet Taixing 16 Hauptproduktserien und mehr als 10.000 Spezifikationen mit einer jährlichen Produktionskapazität von 200.000 Einheiten. Das Unternehmen konzentriert sich auf Produktinnovation und Qualitätskontrolle und erreicht eine Kundenzufriedenheitsrate von 99,8 %. Seine Produkte sind so konzipiert, dass sie hohen Industriestandards entsprechen und geringe Geräuschentwicklung, hohe Effizienz und zuverlässigen Betrieb gewährleisten. Mehrere unabhängig entwickelte Reduzierstücke, darunter die TXP-, NBD-, NCD- und Drei-Ring-Serie, haben auf dem Markt große Anerkennung gefunden.
Qualität und Markenverpflichtung
Das Unternehmen kontrolliert streng die Produktqualität und Produktionsprozesse, um sicherzustellen, dass jedes Reduzierstück hohe Zuverlässigkeits- und Haltbarkeitsstandards erfüllt. Das Reduzierstück der Marke Taixing ist in China weithin anerkannt und wurde in zahlreichen wichtigen nationalen Projekten und großen Industrieunternehmen eingesetzt.
Kundenorientierte Philosophie
Durch kontinuierliche Innovation und zuverlässigen Service ist Taixing bestrebt, leistungsstarke Reduzierlösungen zu liefern und langfristige Partnerschaften mit Kunden weltweit aufzubauen.
Andere Geschwindigkeitsreduzierer Manufacturer
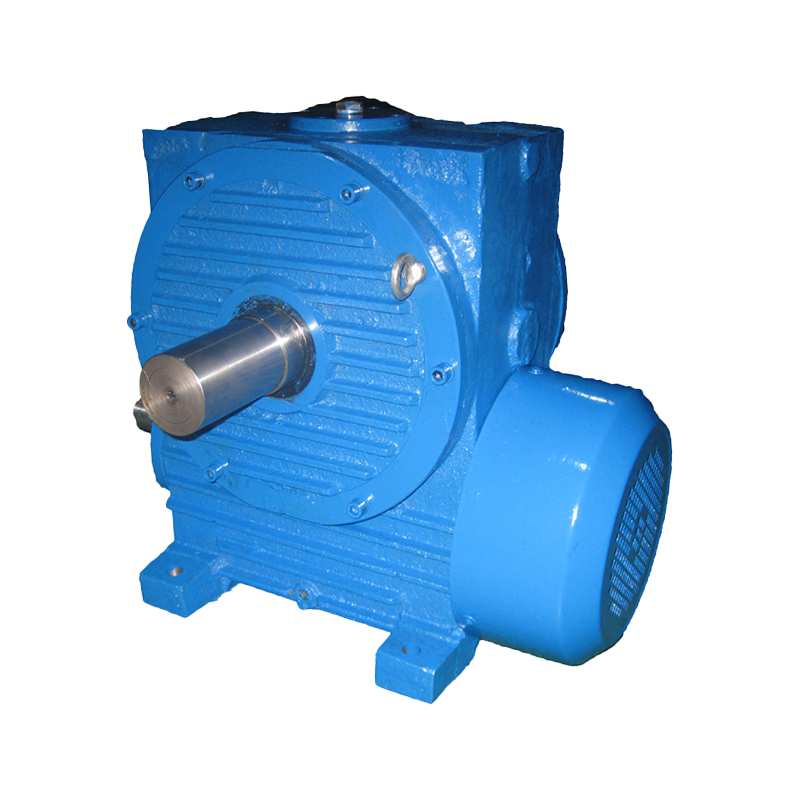
Unter „Untersetzungsgetriebe“ versteht man Untersetzungsgetriebe, die im Gegensatz zu den herkömmlichen Untersetzungsgetrieben mit Planeten-, Stirnrad- und Schneckengetriebe spezielle Getriebeprinzipien und Konstruktionskonstruktionen verwenden, um bestimmte Funktionen zu erreichen. Zu diesen Untersetzungsgetrieben gehören in der Regel zykloide und harmonische Untersetzungsgetriebe, die durch einzigartige Bewegungsumwandlungsmechanismen Kraft übertragen und eine Geschwindigkeitsreduzierung erreichen (Zykloidenuntersetzungsgetriebe nutzen beispielsweise den Eingriff und die exzentrische Bewegung von Zykloidenstiften, während harmonische Untersetzungsgetriebe auf der elastischen Verformung flexibler Zahnräder beruhen). Im Vergleich zu herkömmlichen Untersetzungsgetrieben mit starrer Getriebeübertragung weisen diese Untersetzungsgetriebetypen häufig erhebliche Unterschiede in der hochpräzisen Positionierung, Drehmomentdichte und Schlagfestigkeit auf. Beispielsweise können Zykloidengetriebe eine wirklich spielfreie oder extrem spielarme Leistung bieten und verfügen aufgrund ihres Rollkontaktprinzips über eine hohe Steifigkeit und Schlagfestigkeit, wodurch sie für Anwendungen geeignet sind, die eine präzise Bewegungssteuerung und die Fähigkeit, hohen Belastungen standzuhalten, erfordern. Oberschwingungsreduzierer sind für ihre kompakte Größe und ihre hohen einstufigen Untersetzungsverhältnisse bekannt, obwohl die Konstruktion ihrer flexiblen Elemente möglicherweise empfindlicher auf Materialermüdungslebensdauer und Überlastungseinflüsse reagiert.
Über uns
TAIXING REDUCER CO., LTD.
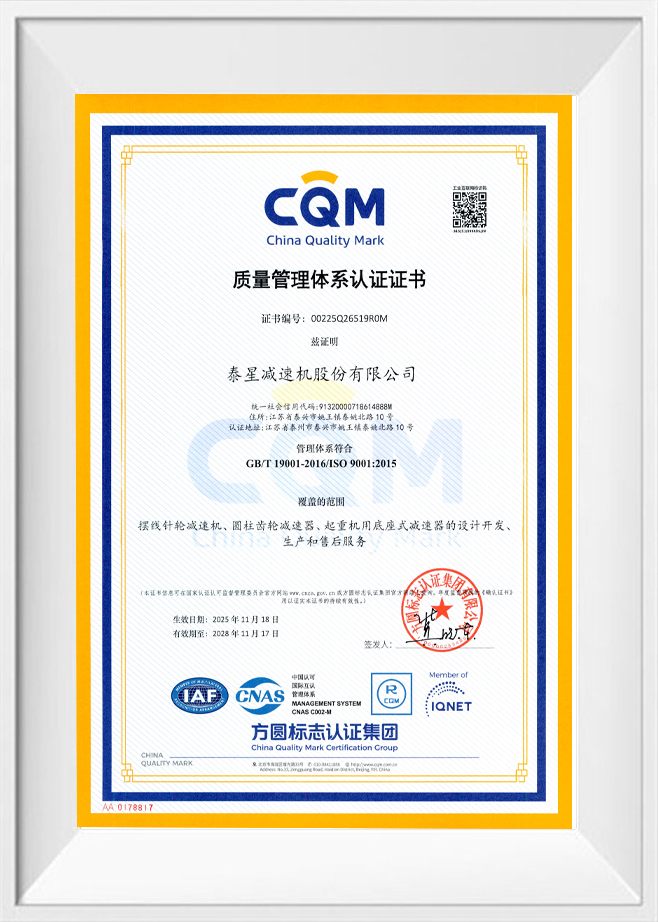
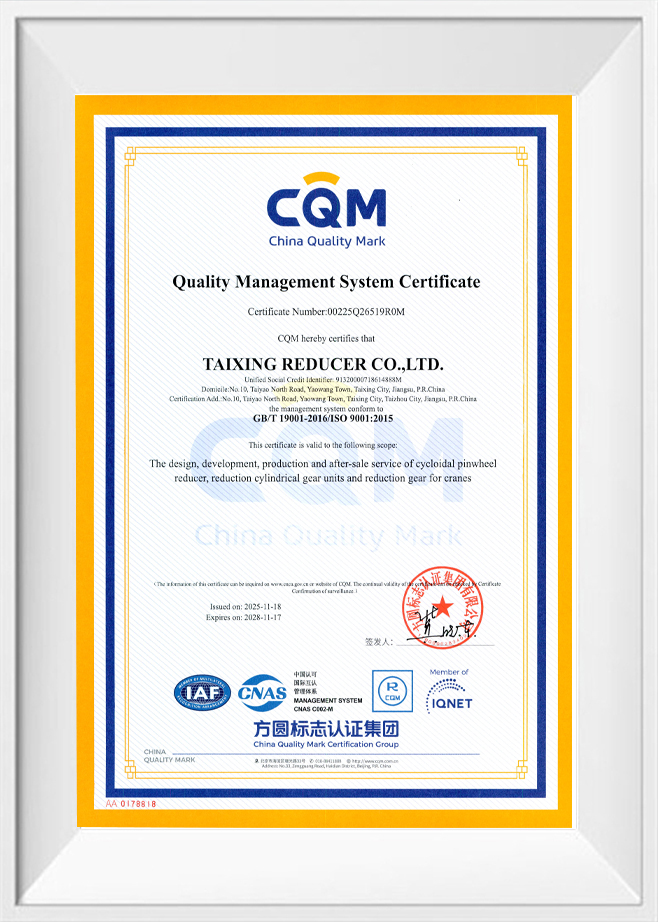
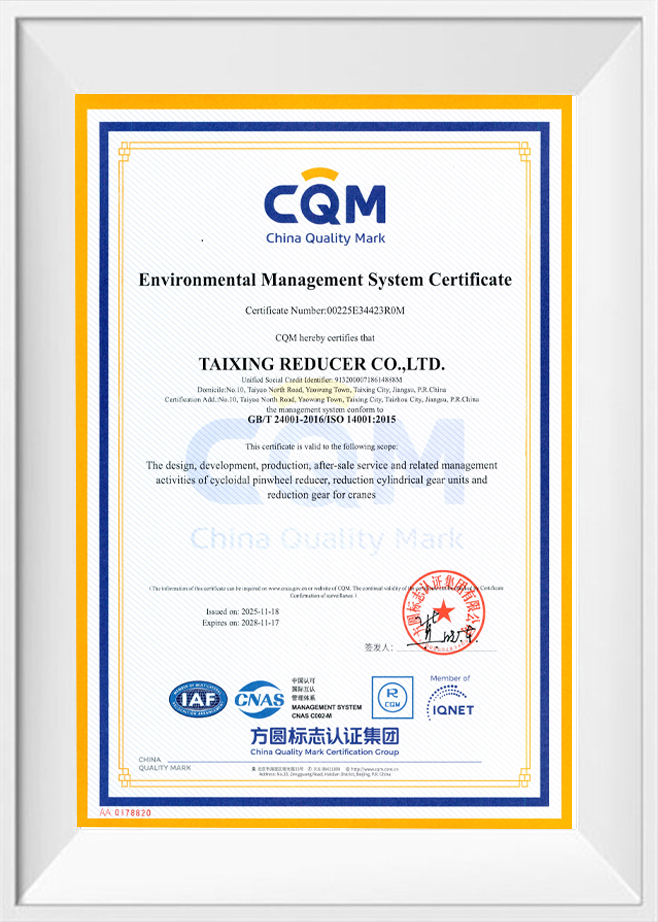
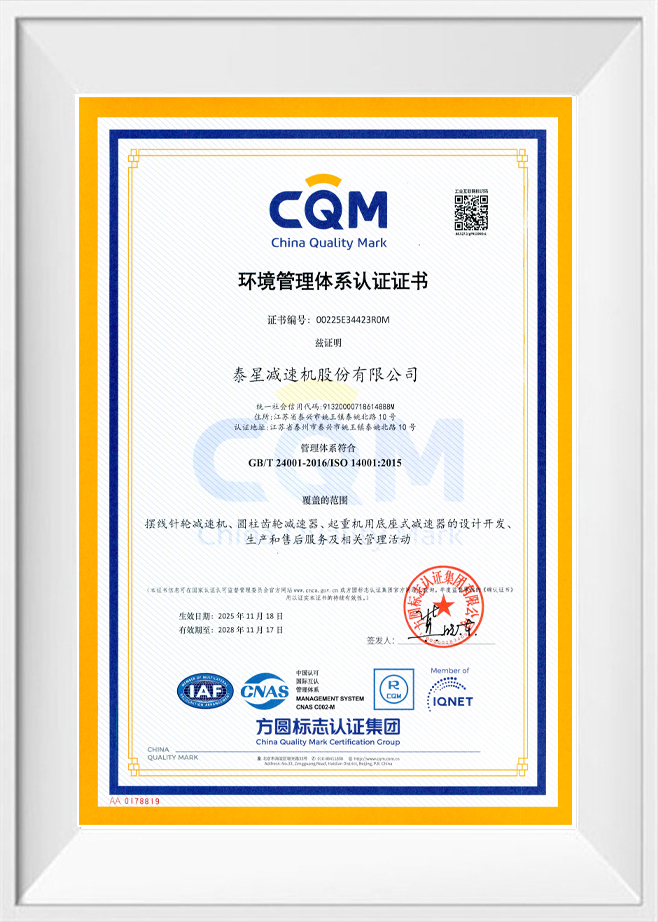
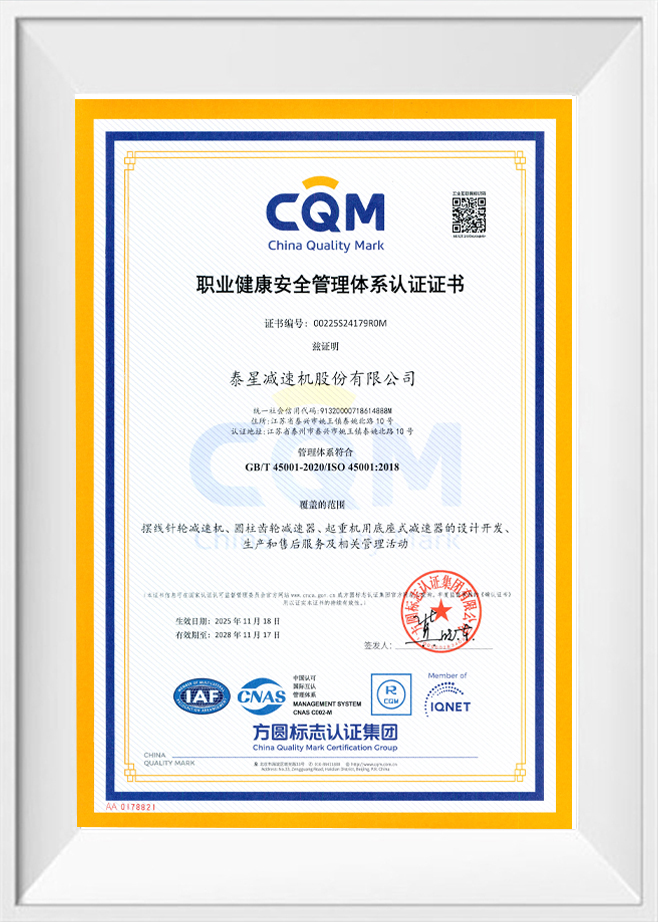
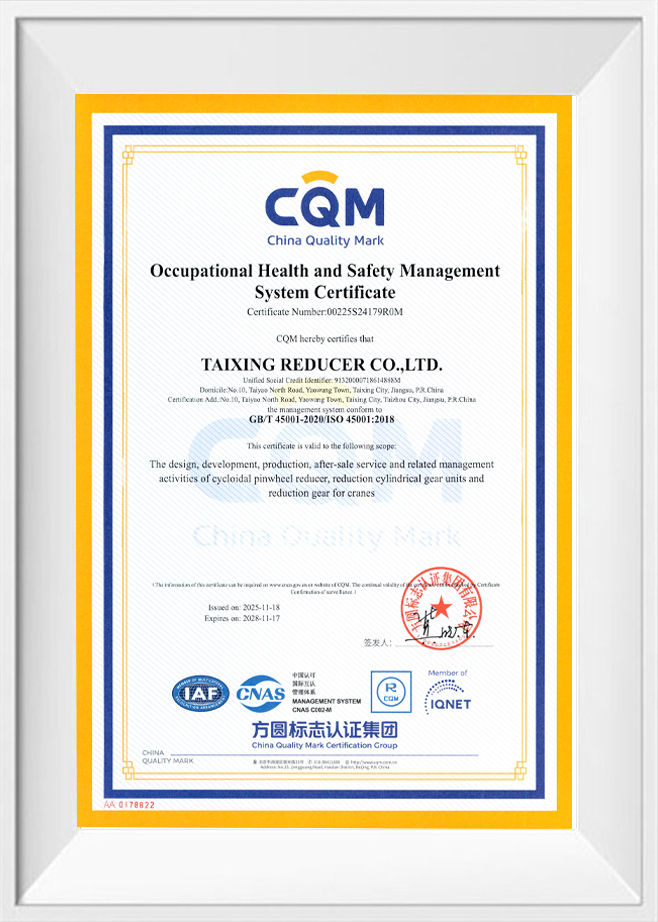
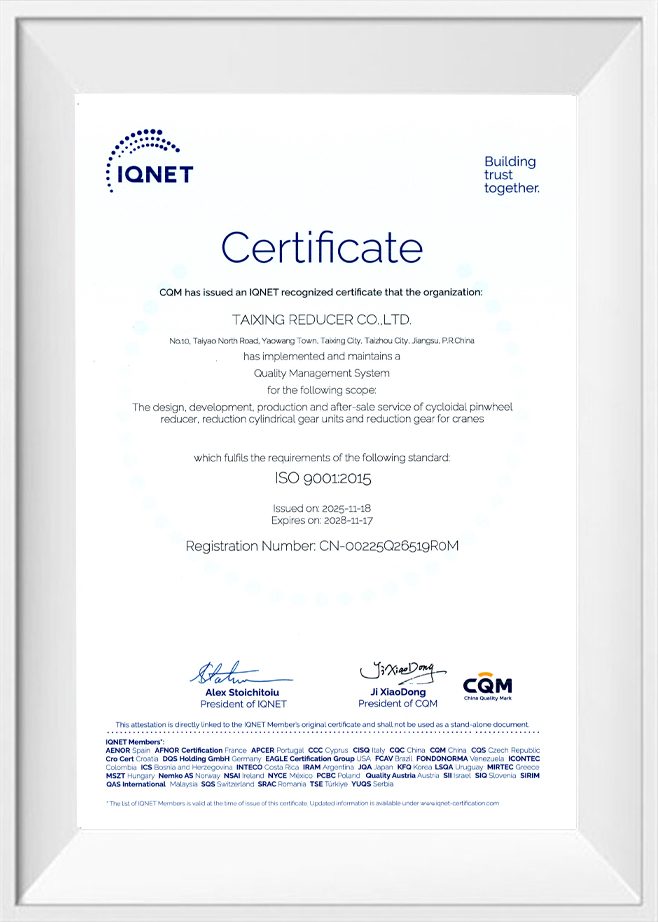
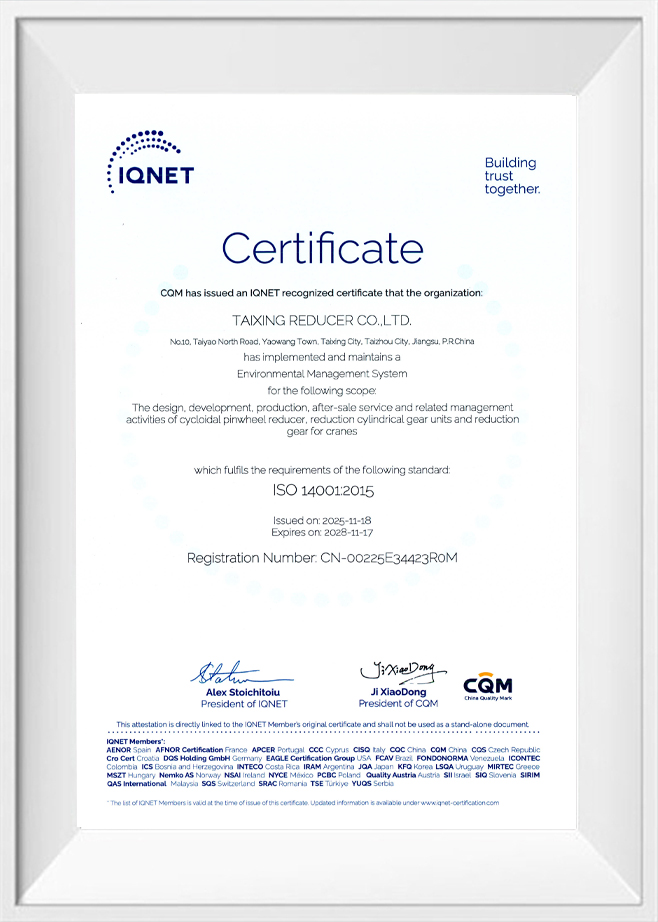
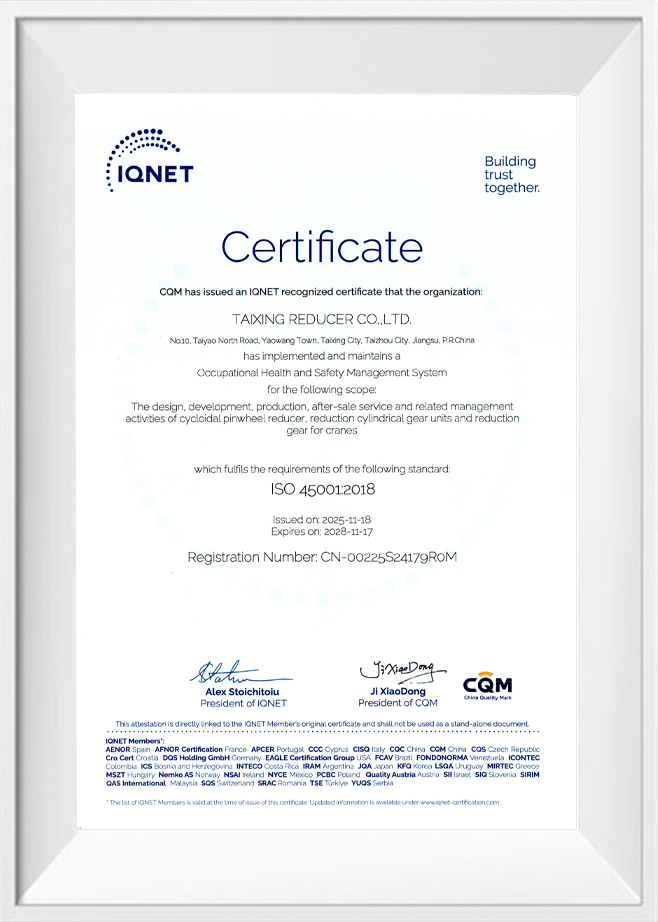
Ehrenurkunde
Nachrichten
-
Ein Parallelwellen-Untersetzungsgetriebe ist ein Getriebe, das die Kraft zwischen zwei auf parallelen Achsen liege...
READ MORE -
Die Eingangswelle eines Untersetzungsgetriebes ist das rotierende Element, das die Hochgeschwindigkeitsleistun...
READ MORE -
Untersetzungsgetriebe werden normalerweise unter der HS-Position 8483.40 klassifiziert, dem internationalen Co...
READ MORE -
Ein Kegelstirnradgetriebe ist ein Winkelgetriebe, das einen Kegelradsatz mit einer Schrägverzahnung kombiniert...
READ MORE -
Ein Untersetzungsgetriebemotor ist ein Motor, der mit einem Getriebe gekoppelt ist, sodass das Paket eine nied...
READ MORE -
Ein Rührwerksgetriebe ist das geschwindigkeitsreduzierende Getriebe zwischen dem Antriebsmotor und der Rührwer...
READ MORE -
Eine Kugelmühle, die Hunderte Tonnen Erz dreht, ein Pfannenturm, der geschmolzenen Stahl schwenkt, ein Förderb...
READ MORE -
Was ist ein 90-Grad-Untersetzungsgetriebe? Ein 90-Grad-Untersetzungsgetriebe ist ein Untersetzungsget...
READ MORE
Nachrichten-Feedback
Andere Geschwindigkeitsreduzierer Industry knowledge
Was ist ein Geschwindigkeitsreduzierer?
A Geschwindigkeitsreduzierer ist ein mechanisches Gerät, das die von einer Stromquelle, typischerweise einem Elektromotoder, auf ein angetriebenes Gerät übertragene Drehzahl senkt und gleichzeitig das Ausgangsdrehmoment erhöht. Der Begriff wird im Allgemeinen synonym mit verwendet Untersetzungsgetriebe or Getriebe im industriellen Kontext bezieht es sich eher auf die Funktion der Geschwindigkeits- und Drehmomentumwandlung als auf eine bestimmte Getriebeanordnung.
Taixing Reducer Co., Ltd. wurde 1984 gegründet und konzentriert sich seit mehreren Jahrzehnten auf die Forschung, Entwicklung und Produktion von Drehzahlminderern und wendet seine Fertigungserfahrung auf eine Reihe von Reduzierertypen und Industriesektoren an.
Warum eine Geschwindigkeitsreduzierung erforderlich ist
Standard-Elektromotoren arbeiten typischerweise am effizientesten bei relativ hohen Drehzahlen, oft im Bereich von 1.000 bis 3.000 Umdrehungen pro Minute. Die meisten industriell angetriebenen Geräte wie Förderbänder, Mischer und Drehrohröfen erfordern deutlich niedrigere Betriebsgeschwindigkeiten bei höherem Drehmoment. Ein Drehzahlminderer überbrückt diese Lücke und ermöglicht es einem Standardmotor, Geräte mit der für die Anwendung erforderlichen Geschwindigkeit und dem Drehmoment anzutreiben, ohne dass für jede Anwendung ein spezieller Motor mit niedriger Drehzahl entwickelt werden muss.
Zusammenhang zwischen Geschwindigkeit, Drehmoment und Leistung
Bei einem Drehzahlminderer beschreibt das Untersetzungsverhältnis das Verhältnis zwischen Antriebsdrehzahl und Abtriebsdrehzahl. Innerhalb der Grenzen des mechanischen Wirkungsgrads entspricht eine Verringerung der Drehzahl einem proportionalen Anstieg des Drehmoments, während die insgesamt übertragene Leistung aufgrund von Reibung und anderen Verlusten innerhalb des Zahnradsatzes leicht abnimmt. Diese Beziehung ist von grundlegender Bedeutung für die Auswahl eines Reduzierstücks mit der richtigen Größe für eine bestimmte Anwendung.
| Parameter | Beziehung |
| Ausgabegeschwindigkeit | Eingangsgeschwindigkeit geteilt durch das Untersetzungsverhältnis |
| Ausgangsdrehmoment | Eingangsdrehmoment multipliziert mit dem Untersetzungsverhältnis und dem mechanischen Wirkungsgrad |
| Übertragene Leistung | Eingangsleistung durch interne mechanische Verluste reduziert |
Gängige Methodeen zur Geschwindigkeitsreduzierung
Eine Geschwindigkeitsreduzierung kann durch unterschiedliche Getriebeanordnungen mit jeweils unterschiedlichen Struktur- und Leistungsmerkmalen erreicht werden.
| Method | Wellenanordnung | Typische Merkmale |
| Zylindrisches Getriebe | Parallele Wellen | Hoher Wirkungsgrad, geeignet für einen breiten Drehmomentbereich |
| Kegelradgetriebe | Sich kreuzende Schächte | Ermöglicht abgewinkelte oder rechtwinklige Kraftübertragung |
| Schneckengetriebe | Senkrechte, sich nicht kreuzende Wellen | Hohes Übersetzungsverhältnis in einem einstufigen, kompakten Design |
| Planetengetriebe | Koaxialer Ein- und Ausgang | Hohe Drehmomentdichte in einem kompakten Gehäuse |
Geschwindigkeitsreduzierer vs. Frequenzumrichter
Die Geschwindigkeitsanpassung kann auch elektronisch über a erfolgen Frequenzumrichter (VFD) , das die Motorgeschwindigkeit durch Variation der Frequenz der Stromversorgung ändert. In der folgenden Tabelle sind die allgemeinen Unterschiede zwischen den beiden Ansätzen aufgeführt.
| Aspekt | Mechanischer Geschwindigkeitsreduzierer | Antrieb mit variabler Frequenz |
| Drehmoment bei niedriger Geschwindigkeit | Proportional erhöht durch Übersetzungsverhältnis | Möglicherweise ist bei sehr niedrigen Drehzahlen eine Leistungsreduzierung des Motors erforderlich |
| Geschwindigkeitsanpassung | Durch das Übersetzungsverhältnis festgelegt, im Allgemeinen nach der Installation nicht mehr einstellbar | Stufenlos einstellbar innerhalb der Motor- und Antriebsleistung |
| Allgemeiner Gebrauch | Drehmomentwandlung mit festem Übersetzungsverhältnis für mechanische Belastungen | Prozessgeschwindigkeitsregelung, bei der elektronische Einstellung bevorzugt wird |
In vielen industriellen Systemen werden ein mechanischer Drehzahlminderer und ein Antrieb mit variabler Frequenz zusammen verwendet, wobei der Reduzierer für die primäre Drehmomentumwandlung und der Antrieb für die Feineinstellung der Drehzahl innerhalb eines definierten Bereichs sorgt.
Typische Anwendungsbereiche
- Metallurgie und Bergbau: Wird in Förderbändern, Brechern und Mühlen verwendet, die eine stabile Geschwindigkeits- und Drehmomentumwandlung erfordern.
- Zement und Baustoffe: Wird in Drehöfen und Mahlanlagen eingesetzt.
- Stromerzeugung: Wird in Hilfssystemen wie Kühltürmen und Aschehandhabungsgeräten verwendet.
- Häfen und Materialtransport: Wird in Kränen, Hebezeugen und Massenfördersystemen eingesetzt.
- Chemische Verarbeitung: Wird in Rührwerken, Mixern und Prozesspumpen verwendet, die eine kontrollierte Drehzahl und ein kontrolliertes Drehmoment erfordern.
Wichtige technische Parameter für die Auswahl
| Parameter | Beschreibung |
| Eingabegeschwindigkeit | Vom angeschlossenen Motor gelieferte Drehzahl |
| Erforderliche Ausgabegeschwindigkeit | Betriebsgeschwindigkeit, die von der angetriebenen Ausrüstung gefordert wird |
| Erforderliches Ausgangsdrehmoment | Drehmoment, das zum Antrieb der Last unter normalen Betriebsbedingungen erforderlich ist |
| Servicefaktor | Sicherheitsmarge unter Berücksichtigung von Lastschwankungen und Arbeitszyklus |
| Montagekonfiguration | Fuß-, Flansch- oder Schaftmontage-Anordnung |
Überlegungen zur Herstellung
Unabhängig von der Getriebeanordnung hängt die Genauigkeit, mit der das Übersetzungsverhältnis eines Untersetzungsgetriebes realisiert wird, von der präzisen Bearbeitung der Verzahnung ab. Fertigungstoleranzen beeinflussen nicht nur das tatsächlich erreichte Übersetzungsverhältnis, sondern auch Geräusche, Vibrationen und die Langzeitbeständigkeit unter Last.
Taixing Reducer hat in hochpräzise Maschinen aus Deutschland, Russland und den Vereinigten Staaten investiert, darunter große Zahnradschleifmaschinen, Wälzfräsmaschinen, Vertikaldrehmaschinen und CNC-Bearbeitungszentren. Für große Untersetzungsgetriebe hat das Unternehmen auch Geräte wie 3-Meter-Zahnradschleifmaschinen, 3,2-Meter-Wälzfräsmaschinen und große Bohr- und Fräszentren installiert, die eine gleichbleibende Präzision über eine Reihe von Untersetzungsgetriebegrößen hinweg gewährleisten.
Häufig gestellte Fragen
Kann das Untersetzungsverhältnis eines eingebauten Drehzahlminderers geändert werden?
Bei den meisten Untersetzungsgetrieben mit Zahnradgetriebe wird das Untersetzungsverhältnis durch den Zahnradsatz im Inneren der Einheit festgelegt und kann nach der Herstellung nicht mehr angepasst werden. Eine Änderung des Übersetzungsverhältnisses erfordert im Allgemeinen den Austausch der Einheit oder bestimmter interner Getriebekomponenten durch eine andere Übersetzungskonfiguration.
Bedeutet ein höheres Untersetzungsverhältnis immer einen geringeren Wirkungsgrad?
Nicht unbedingt, aber das hängt vom Getriebetyp ab. Bei mehrstufigen zylindrischen oder planetarischen Untersetzungsgetrieben ist die Effizienzreduzierung bei höheren Übersetzungsverhältnissen im Allgemeinen moderat, da jede Stufe einen relativ hohen Wirkungsgrad beibehält. Bei Schneckengetrieben gehen höhere Übersetzungsverhältnisse aufgrund der Gleitkontakteigenschaften von Schnecke und Rad jedoch häufig mit einer deutlicheren Verringerung des Gesamtwirkungsgrads einher.
Wie wird der richtige Drehzahlminderertyp für eine bestimmte Anwendung ausgewählt?
Die Auswahl hängt im Allgemeinen von der erforderlichen Abtriebsdrehzahl und dem erforderlichen Drehmoment, dem verfügbaren Einbauraum, den Anforderungen an die Wellenausrichtung und dem Betriebszyklus ab. Parallelwellenanordnungen werden oft für hocheffiziente Dauerbetriebsanwendungen gewählt, während rechtwinklige Typen wie Schnecken- oder Kegelstirnradgetriebe gewählt werden, wenn eine Änderung der Wellenrichtung erforderlich ist.
Kontaktieren Sie uns
-
Fabrikadresse
Nr. 10, Taiyao North Road, Stadt Yaowang, Stadt Taixing, Provinz Jiangsu, China
-
Telefon
86-139 5115 9007
Urheberrecht© TAIXING REDUCER CO., LTD. Rights Reserved.
China Andere Geschwindigkeitsreduzierer Manufacturer Custom Andere Geschwindigkeitsreduzierer Supplier